
Guida pratica alla pianificazione di rilievi con drone: concetti scientifici spiegati semplice, esempi concreti e checklist da cantiere.
Paragrafo 1 — GSD: la “grana” del rilievo (e perché non basta da sola)
Cos’è il GSD?
È quanti centimetri reali corrispondono a 1 pixel della foto. Più è piccolo → più dettaglio.
Pensa al GSD come alla piastrella del pavimento: piastrelle piccole = dettagli fini; piastrelle grandi = tutto più “grosso”.
Perché ti interessa?
Perché il GSD ti dice a che quota volare per ottenere il dettaglio che ti serve. È il ponte tra quota, fotocamera e qualità del prodotto finale (orto/DSM, misure, ispezioni).
La regola pratica (niente panico):
GSD (cm/px) ≈ [Quota (m) × Pixel (mm) / Focale (mm)] × 100
- Pixel del sensore in millimetri (es. 2.4 μm = 0,0024 mm).
- Focale reale dell’obiettivo (es. 8,8–12 mm sui grandangoli “24 mm eq” per sensori da 1″).
- Il risultato esce già in cm/pixel.
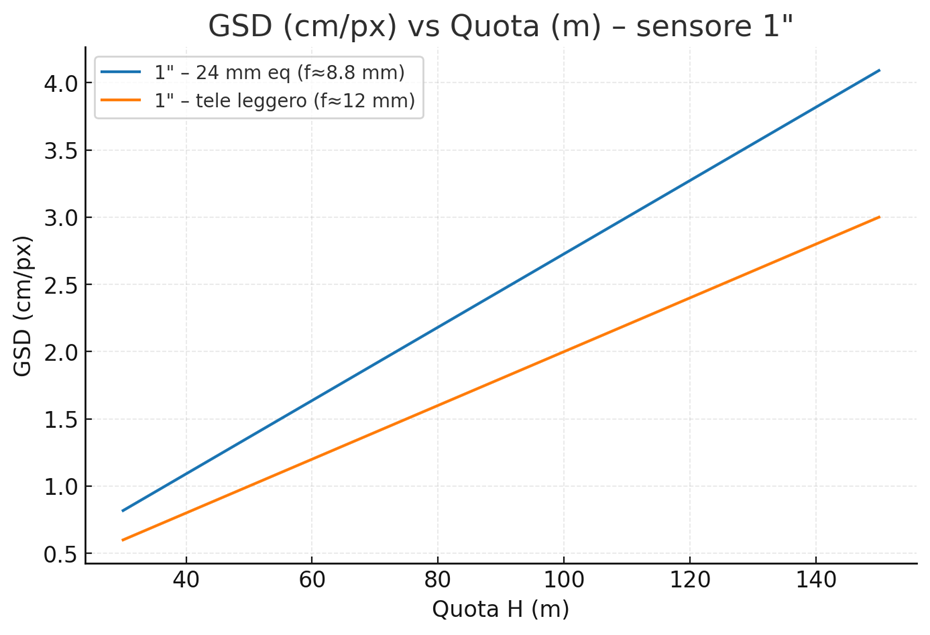
Numeri pronti “alla Pino” (camera 1″ ~20 MP, pixel ~2,4 μm, focale ~8,8 mm ≈ 24 mm eq):
- 60 m → ~1,6–1,7 cm/px
- 80 m → ~2,2 cm/px
- 100 m → ~2,7–2,8 cm/px
- 120 m → ~3,3 cm/px
Regola spiccia: con questo setup, ogni +10 m di quota ≈ +0,27 cm/px.
Stessa quota, focale più lunga = GSD più fine
A 80 m con focale 12 mm (sempre sensore 1″) passi da ~2,2 cm/px a ~1,6 cm/px.
Tradotto: se non puoi scendere di quota (ostacoli/norme), una focale un po’ più lunga ti “avvicina” otticamente al suolo.
Come scelgo la quota senza calcolatrice?
- Ti basta distinguere dettagli da 2–3 cm (spigoli, mattoni, crepe evidenti)? → GSD 2–3 cm/px → con 1″/24 eq, 80–110 m.
- Vuoi arrivare a ~1 cm (giunti sottili, piccole fessure)? → GSD ~1 cm/px → 35–45 m e/o focale più lunga.
- Se la luce è scarsa e i tempi diventano lenti: meglio salire di 10–15 m (GSD un filo più grande) ma scatti puliti.
Due domande “con gli stivali” prima di pianificare:
- Qual è il dettaglio minimo che ti serve riconoscere? (es. fessura da 2 cm → GSD ≤ 1 cm/px consigliato).
- Quanto puoi davvero scendere con la quota, lì, oggi? Se poco: focale più lunga e orario con luce migliore.
Box — Definizione (GSD) ≠ Precisione metrica
- Definizione / Risoluzione (GSD) = “quanto fine è la grana” dell’immagine. Con GSD piccolo vedi di più.
- Precisione = “quanto sono giuste le misure e le coordinate”. La danno GCP ben fatti, RTK/PPK e controlli.
- Puoi avere nuvole molto definite (GSD piccolo) ma poco precise se l’ancoraggio a terra è scarso.
- Viceversa, un GSD un po’ più grande ma GCP ben rilevati → precisione migliore.
La regola di Pino: se devi scegliere, vola un filo più alto (scatti più puliti, tempi rapidi) e cura benissimo i GCP.
Meglio un modello con GSD 2,5–3 cm/px preciso, che uno a 1,5 cm/px ma impreciso.
Minimo sindacale GCP (pratico):
- 4 agli angoli + 1 centrale (meglio 6–8 totali) ben distribuiti e ben visibili.
- Rilievo dei GCP con GNSS RTK/PPK o stazione totale; fai 2–3 check points solo per verifica.
- Obiettivi realistici con GCP e scatti puliti: planimetria ≈ 1–2 × GSD, altimetria ≈ 2–3 × GSD (ordine di grandezza, non promessa).
- RTK/PPK riduce il numero di GCP, non elimina la necessità di qualche controllo.
Paragrafo 2 — Overlap & Sidelap: quanto mettere davvero (e perché)
Cos’è cosa (in 1 riga):
- Overlap = sovrapposizione in direzione di volo (avanti/indietro).
- Sidelap = sovrapposizione tra le strisciate (destra/sinistra).
Aumentarli dà più ancoraggi ai tie points → allineamento più robusto, cuciture più pulite.
I valori “alla Pino” (base, tetti lucidi, vegetazione, facciate)
- Standard cantieristico (orto/DSM urbano misto) → 75% / 65% (Overlap/Sidelap).
- Tetti lucidi/metallici, superfici uniformi (asfalti nuovi, ghiaie uniformi), acqua/neve → 80% / 75% + se puoi griglia incrociata 90° (secondo passaggio ruotato).
- Vegetazione mossa/alta, vigneti, canneti → 85% / 80% e scatto più fitto (vedi sotto l’intervallo).
- Facciate / VeRa: 85–90% lungo facciata, 75–80% tra passate, camera leggermente obliqua (10–20°), due altezze se l’edificio è alto.
Nota: l’overlap non “cura” lo skew del rolling; lo diluisce. Su tetti lucidi + rolling: incrociate e scatto più fitto (3 s).
Regola operativa: usa scatto per tempo 3–5 s
Imposta l’acquisizione “ogni 3–5 secondi”. È semplice, robusto e adatto alla maggior parte dei droni compatti.
Per non perdere l’overlap desiderato:
- Calcola (una tantum) la distanza fra scatti che ti serve:
s ≈ (1 − Overlap) × H
(impronta lungo volo ≈ H con 24 mm eq su sensore 1″; buona approssimazione “da cantiere”). - Con scatto ogni 3–5 s, controlla che la distanza reale tra scatti (quella che vedi poi dai timestamp EXIF) sia vicina a s.
- Se a fine volo trovi buchi (overlap reale troppo basso) → per la prossima missione riduci l’intervallo (vai verso 3 s) o aumenti l’Overlap pianificato.
- Se è tutto molto sovrapposto e hai “spreco” → puoi andare a 5 s.
Esempi pronti (camera 1″ ~24 mm eq)
A H = 80 m:
- 75%/65% → s ≈ 20 m (in linea di massima, con scatto 3–5 s resti coperto)
- 80%/75% → s ≈ 16 m → preferisci 3–4 s nelle aree critiche
- 85%/80% → s ≈ 12 m → 3 s consigliati (più fitto)
Se lavori con focale più lunga (tele), l’impronta si restringe: mantieni le percentuali (75/65, 80/75…), ma considera che a pari intervallo (3–5 s) gli scatti risultano più fitti lungo volo, quindi sei al sicuro sull’overlap.
Distanza tra strisciate (da impostare in pianificazione)
Per 24 mm eq su 1″ l’impronta trasversale ≈ 1,5 × H.
Quindi la distanza tra strisciate:
d ≈ (1 − Sidelap) × 1,5H
Esempi a H = 80 m:
- 65% → d ≈ 0,35 × 1,5H ≈ 42 m
- 75% → d ≈ 0,25 × 1,5H ≈ 30 m
- 80% → d ≈ 0,20 × 1,5H ≈ 24 m
Quando aumentare davvero (e quando no)
AUMENTA se hai: bassa texture (lamiera, acqua, neve), rolling evidente, vegetazione che si muove, RTK/PPK senza GCP.
NON esagerare oltre 85/85 ovunque: il tempo di missione esplode; meglio 80/75 + incrociate solo sulla zona critica.
Mini-casi “con gli stivali”
- Tetti in lamiera lucida → 80/75, incrociate 90° sulle coperture, scatto ogni 3–4 s.
- Vigneto con vento leggero → 85/80, quota +10 m (GSD un filo più grosso ma scatti più puliti), scatto ogni 3 s.
- Centro storico per facciate (VeRa) → passate parallele alle facciate, 85–90% lungo, 75–80% tra passate, scatto 3–4 s; 2 quote se necessario.
Punto chiave (legato al Par. 1) Overlap/Sidelap migliorano la definizione (stabilità dei tie points), non garantiscono precisione.
Per la precisione servono GCP ben fatti (o RTK/PPK + check). Se devi scegliere: vola un filo più alto, 3–5 s di scatto, overlap coerente e GCP seri.
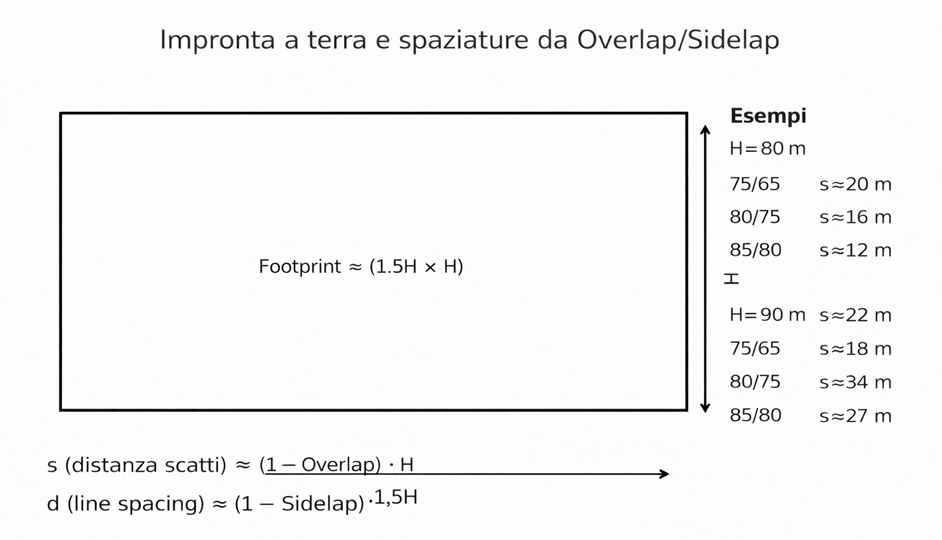
Figura 2 — Impronta a terra e calcolo delle spaziature s e d da Overlap/Sidelap con esempi.
Paragrafo 3 — Quota di volo ↔ GSD ↔ sicurezza: perché (di solito) è meglio volare più alto
L’idea di fondo “alla Pino”
Per rilievi topografici standard non serve una “definizione da microscopio”. Serve coerenza e precisione metrica.
Volando un po’ più alto ottieni:
- Meno foto → missione breve, processing veloce e meno errori “umani” (batterie, buchi).
- Immagini più pulite in pixel: il micromosso e lo skew da rolling “pesano” meno.
- Con GCP ben rilevati e distribuiti, la precisione (quella che conta) migliora o resta comunque entro i target.
Perché scientificamente ha senso (spiegato semplice)
- Micromosso (in pixel) ≈ (velocità al suolo × tempo di scatto) / GSD.
Se voli più alto, il GSD aumenta → lo stesso movimento corrisponde a meno pixel di mosso. - Skew (rolling) in pixel ≈ (velocità × readout) / GSD → stesso discorso: volando più alto, lo skew incide meno in pixel.
- Profondità/altezza: con lo stesso overlap il rapporto base/altezza (B/H) resta simile; quindi la precisione relativa del modello (in multipli del GSD) non peggiora in modo sensibile.
In pratica, se punti a planimetria ≈ 1–2×GSD e altimetria ≈ 2–3×GSD, otterrai risultati coerenti anche a quota maggiore, purché i GCP siano fatti bene.
Morale: una nuvola meno “fine” (GSD 2,5–3 cm/px) ma pulita e ben ancorata rende misure migliori di una nuvola “finissima” (1–1,5 cm/px) ma mossa o male georiferita.
Effetti pratici su tempi e foto (regola del quadrato)
A parità di percentuali di overlap/sidelap, il numero di foto scala circa con 1/H² (l’impronta cresce con H²).
Raddoppi la quota → circa 1/4 delle foto.
Questo riduce rischi, tempi e costi.
Esempio reale da cantiere (5 ha, camera 1″ ~24 mm eq, 80/75, scatto ogni 3–4 s)
- Opzione A: 45 m → GSD ~1,3 cm/px → ~1100–1300 foto, missione lunga, maggiore rischio di tempi lenti/ISO alti.
- Opzione B: 90 m → GSD ~2,6 cm/px → ~280–320 foto, missione breve, immagini più “stabili” in pixel.
Con 5–8 GCP ben rilevati (e 2–3 check), planimetria 3–5 cm e altimetria 6–8 cm sono risultati ragionevoli (ordine di grandezza).
Esempio area agricola (25 ha, 75/65, scatto 3–5 s)
- 60 m (GSD ~2,2–2,4 cm/px) → foto tante, più passaggi.
- 110 m (entro limiti normativi locali) → GSD ~3,9–4,1 cm/px → meno di metà foto, pipeline più rapida; con GCP ben fatti, precisione pienamente operativa per topografia generale.
Quando NON alzare troppo
- Se devi riconoscere dettagli < 1–1,5 cm (non è più topografia “classica”: è ispezione).
- Se hai ostacoli/limiti che impongono quote basse.
- Se il vento in quota peggiora la stabilità (valuta l’orario migliore).
Ricetta di Pino (scorciatoia operativa)
- Definisci il dettaglio minimo da vedere → scegli GSD (per topografia: spesso 2–3 cm/px bastano e avanzano).
- Deriva la quota corrispondente (Par. 1) e mantieni 75/65 o 80/75 dove serve.
- Imposta scatto ogni 3–5 s e verifica a posteriori l’overlap reale dai timestamp.
- Fai 6–8 GCP ben distribuiti + 2–3 check; prendi il tempo per rilevarli bene (è qui che si gioca la precisione).
- Controllo qualità al 200% su 8–10 scatti (tempi/ISO/WB cadenza). Se vedi criticità, rifai le passate chiave a quella quota.
Sintesi: vola alto “il giusto”, scatta pulito e coerente, ancora bene con i GCP. La topografia ti ringrazia (e il PC pure).
Paragrafo 4 — Piano di volo e scatti: come tenerli allineati (versione semplice)
Idea in due righe:
- Foto buone = scatto breve e scatti regolari.
- L’app di pianificazione decide ogni quanto scattare; tu controlli dopo che lo abbia fatto davvero.
Prima di decollare (3 cose)
- Scegli l’overlap (es. 75/65 o 80/75) e impostalo nell’app.
- Se c’è, preferisci trigger per distanza; se c’è solo per tempo, va bene lo stesso (l’obiettivo è mantenere l’overlap reale).
- Quota “comoda”: se la luce è al limite, meglio +10–20 m (scatto più “fermo” in pixel).
Fotocamera (se l’app lo consente): tempo minimo ≥1/400 s, EV −0.3/−0.7 al sole, ISO max 200–400 (sole) / 400–800 (velato), WB Daylight fisso, profilo neutro.
Durante la missione
- Lascia lavorare l’app: traiettorie dritte, curve ampie, niente yaw inutili.
- Non inseguire la velocità: conta la regolarità degli scatti.
Dopo il volo: check da 60 secondi
- Tempi EXIF: la maggioranza >1/400 s = bene.
- Cadenza reale: timestamp regolari (niente “buchi” lunghi).
- Zoom 200% su 3 foto (inizio/centro/fine): nessun sdoppiamento lungo la direzione di volo.
Se qualcosa non torna, per la prossima:
- Quota +10/20 m;
- Overlap un filo più alto o distanza scatti più fitta nell’app;
- Passate incrociate solo sulla zona difficile (tetti lucidi, superfici uniformi);
- Orario con luce migliore.
Cos’è il rolling shutter (in 20 secondi)
Molte camere leggono il sensore riga per riga (come una tendina che scorre). Se il drone si muove durante lo scatto:
- le linee che dovrebbero essere dritte possono stortarsi (skew),
- il movimento può aggiungere micromosso.
Cure semplici: scatto breve (≥1/400–1/500 s), quota un filo più alta (così lo stesso movimento “vale” meno pixel), e passate incrociate sulle zone critiche per dare immagini “di conferma” al software.
Tre mini-scenari “con gli stivali”
- A) Urbano misto → Imposta 80/75 nell’app. Se molti scatti stanno a ≤1/350 s, la prossima volta EV −0.3 o quota +10 m.
- B) Tetti lucidi/metallici → 80/75 + incrociate solo sopra i tetti. Se a 200% vedi “doppio”, alza un filo la quota e rendi le incrociate più fitte.
- C) Vegetazione che si muove → 85/80 e quota un po’ più alta; scegli orari con meno vento.
Paragrafo 5 — Tracciati: “lawnmower”, incrociate e “boomerang” (quando usarli)
Tre schemi, tre mestieri:
- Lawnmower (a tosaerba): avanti-indietro a strisce parallele. È il 90% dei lavori.
- Incrociate (crosshatch 90°): una seconda griglia ruotata sulle zone difficili.
- Boomerang (corridoio): vai e torni su corsie affiancate per strade, argini, linee lunghe e strette.
1) Griglia “lawnmower” — la base che non tradisce
Quando: lotti, campi, aree urbane “normali”.
Perché: copertura regolare, tempi prevedibili, post-processing felice.
Ricetta “alla Pino”:
- Orientamento: allinea le strisciate sul lato lungo dell’area (meno inversioni, più efficienza).
- Margine di bordo: buffer 15–25 m tutto intorno (evita buchi e bordi “che cedono”).
- Distanza tra strisciate: imposta in app con i Sidelap scelti (Par. 2).
- Inversioni: niente “staccate a U” secche; preferisci archi morbidi o estendi 20–30 m fuori area prima di invertire.
Quando basta così: quasi sempre. Se vedi superfici lucide o uniformi, aggiungi incrociate solo lì (vedi sotto).
2) Incrociate (crosshatch 90°) — come una rete a maglie più fitte
Quando: tetti lucidi/metallici, asfalti nuovi, ghiaie uniformi, neve/acqua, oppure quando il rolling tende a “stortare” linee.
Perché: la seconda direzione dà al software immagini “di conferma”: tie points più stabili, cuciture pulite.
Come farle senza sprecare batterie:
- Zona mirata: disegna un poligono solo attorno all’area critica (non su tutto il lotto).
- Percentuali: tieni 80/75 o 85/80 nella zona incrociata.
- Costo in tempo: sull’area selettiva considera un +60–100% di tempo, ma solo lì (vale la pena).
3) “Boomerang” (corridoi) — andare e tornare senza “strappare”
Quando: strade, condotte, argini, linee elettriche, piste ciclabili, tutti i casi “stretti e lunghi”.
Perché: riduce le inversioni brusche, mantiene cadenza regolare, tiene l’overlap lungo volo in riga.
Ricetta pratica:
- Corsie: calcola la distanza tra strisciate (Par. 2) e ottieni quante corsie servono.
Esempio: H=90 m, 75% Sidelap → d ≈ 0,25×1,5H ≈ 34 m.
Corridoio largo 40 m + buffer 10 m per lato → 60 m → 2 corsie bastano. - Percorso: corsia 1 “andata”, scarto di d, corsia 2 “ritorno”.
- Bordi: mantieni il buffer (15–25 m) lungo tutta la tratta per evitare bordi molli.
Quale schema scelgo in 15 secondi?
- Area compatta? → Lawnmower + buffer.
- Zona lucida/uniforme nel mezzo? → Incrociate solo su quella macchia.
- Corridoio (strada, canale)? → Boomerang a 2–3 corsie calcolate, con archi morbidi alle estremità.
Tre mini-casi “con gli stivali”
- Lottizzazione 8 ha con qualche tetto in lamiera
Lawnmower 80/75, buffer 20 m. Incrociate 90° solo sopra le coperture in lamiera (poligono dedicato).
Post-volo: se i tetti “sdoppiano” al 200% → la prossima volta quota +10 m sulle incrociate. - Corridoio stradale 2 km × 40 m
Boomerang con 2 corsie (es. d ≈ 34 m a H=90 m, 75%).
Estendi le tratte 30 m oltre l’inizio/fine per girare in arco, senza “strappare” la cadenza. - Centro storico (tetti + prospetti)
Per i tetti: lawnmower 80/75 e incrociate solo sui tetti lucidi.
Per le facciate (VeRa): missione separata dedicata (non mischiare con l’orto); passate parallele alle facciate e angolo 10–20°.
Errori tipici (e rimedi da 10 secondi)
- Inversioni a coltello dentro l’area → fai un buffer e gira fuori.
- Niente passata di bordo → aggiungi una cornice (chiude i buchi, stabilizza i bordi).
- Incrociate su tutto il lotto → spreco: fai solo dove serve.
- Corridoio con 1 sola corsia → buchi ai lati: calcola le corsie con i Sidelap scelti.
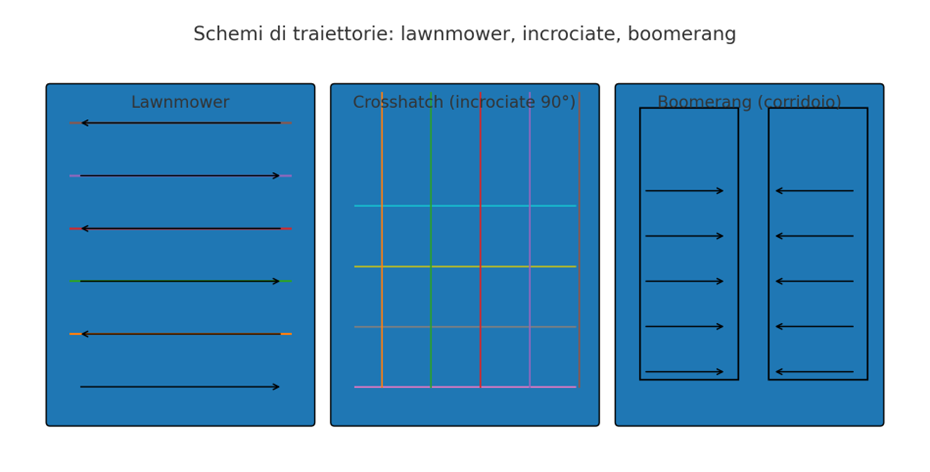
Figura 3 — Schemi di traiettorie: griglia (lawnmower), incrociate e corridoio boomerang.
Paragrafo 6 — Sole e vento: orientare le passate per ombre “buone”, meno flare e zero mosso
Idea in due righe: scegli ora e orientamento per aiutare la fotocamera: ombre corte, niente sole in lente, traiettorie stabili. La qualità nasce qui.
Sole: quando e come
- Orario “facile”: sole alto → ombre corte.
Estate: 10:30–15:30 · Inverno: 11:00–14:00. - Orientamento passate: sole di lato, non in faccia alla lente (meno flare, contrasto più gestibile).
- EV: in pieno sole −0.3/−0.7 per tenere tempi rapidi.
- WB: Daylight fisso per coerenza fra scatti.
Nota: Ombre più morbide = più punti ripetibili nell’immagine, quindi più tie points (punti di legame che il software riconosce in più foto per “incastrarle” e ricostruire la geometria).
Vento: cosa cambia davvero
- Con vento, orienta le strisciate perpendicolari al vento: aiuta a mantenere una velocità al suolo uniforme.
- Preferisci trigger per distanza nell’app: la cadenza resta costante anche con piccole raffiche.
- Inversioni morbide fuori dall’area (buffer 15–25 m).
- Se il drone “balla”, prova +10–15 m o cambia orario.
Ombre: come non farle diventare “buchi”
- Ombre lunghe = texture povera → meno tie points (meno ancoraggi fra immagini).
- Se non puoi cambiare orario: alza il Sidelap (es. 65→75%) o aggiungi incrociate solo nella zona in ombra.
Flare: prevenire è tutto
- Lente pulita e sole fuori dal frame (orienta le passate).
- EV − al sole pieno, profilo neutro: evita che aloni e riflessi vengano “pompati”.
Regola d’officina di Pino
Ora giusta + orientamento giusto = metà del lavoro fatto. Sole alto, passate col sole laterale, logica per distanza nell’app, archi morbidi: le foto escono già “che lavorano da sole”.
Paragrafo 7 — Densità di scatto: distanza/tempo, durata missione e batterie
Idea in due righe: quante foto servono lo decidi con quota e percentuali di overlap/sidelap; l’app (planner) pensa a quando scattare. Tu fai un controllo rapido per capire se missione e batterie tornano.
Le due logiche dell’app (spiegate semplice)
- Trigger per distanza (distance trigger = comando di scatto ogni X metri): è il più robusto perché mantiene l’overlap reale anche se la velocità cambia.
- Trigger per tempo (time trigger = comando di scatto ogni X secondi): va benissimo; assicurati che la distanza media tra scatti corrisponda a quella che serve.
Footprint (impronta a terra): area coperta da una singola foto. Con camera “24 mm eq” su sensore 1″: ≈ H in lungo volo e ≈ 1,5×H in trasversale (H = quota in metri).
Il conto in 10 secondi (stima scatti totali)
- Scegli quota H e percentuali (es. 80/75).
- Calcola la copertura efficace per scatto (quanta area “nuova” aggiunge ogni foto):
Copertura_efficace≈1,5⋅H2⋅(1−Overlap)⋅(1−Sidelap)\text{Copertura\_efficace} \approx 1{,}5 \cdot H^2 \cdot (1-\text{Overlap}) \cdot (1-\text{Sidelap})Copertura_efficace≈1,5⋅H2⋅(1−Overlap)⋅(1−Sidelap)
- Aggiungi un fattore di margine 1,2–1,4 (buffer di bordo, curve, start/stop).
- Scatti totali ≈ Area×margineCopertura_efficace\dfrac{\text{Area} \times \text{margine}}{\text{Copertura\_efficace}}Copertura_efficaceArea×margine
Esempio lampo (10 ha, H=90 m, 80/75)
- Copertura_efficace ≈ 1,5⋅902⋅0,2⋅0,25≈607 m21{,}5 \cdot 90^2 \cdot 0{,}2 \cdot 0{,}25 \approx 607\,m^21,5⋅902⋅0,2⋅0,25≈607m2
- Con margine 1,3: Scatti ≈ 100.000⋅1,3/607≈210–220100.000 \cdot 1{,}3 / 607 \approx 210–220100.000⋅1,3/607≈210–220
Sidelap = sovrapposizione tra strisciate. Overlap = sovrapposizione lungo volo (vedi Par. 2).
Quante batterie? (regola pratica)
- L’app ti dà il tempo stimato: aggiungi un +20–30% di margine per sicurezza.
- Se gli scatti stimati superano ~300–400 su droni compatti, di solito conviene spezzare in 2 voli (meno stress, meno rischio buchi).
- Prevedi punti di rientro chiari (RTH) tra i poligoni o alla fine di un gruppo di strisciate.
Tre esempi “con gli stivali”
- 5 ha, H=90 m, 80/75 (lawnmower = griglia “a tosaerba”)
- Copertura_efficace ≈ 607 m² → con margine 1,3 → ~105–115 scatti.
- Se il planner stima 160 foto: ok (buffer grande/curve). Se ne stima 70: aumenta il Sidelap o verifica il trigger.
- 25 ha, H=110 m, 75/65 (standard cantieristico)
- Copertura_efficace ≈ 1,5⋅1102⋅0,25⋅0,35≈1.588 m21{,}5 \cdot 110^2 \cdot 0{,}25 \cdot 0{,}35 \approx 1.588\,m^21,5⋅1102⋅0,25⋅0,35≈1.588m2
- Margine 1,25 → ~190–210 scatti totali.
- Se l’app dà durata tirata: spezza in 2 poligoni e pianifica un pit-stop batteria.
- Corridoio 2 km × 40 m, H=90 m, 80/75, schema “boomerang”
- Distanza tra strisciate (line spacing) d≈(1−Sidelap)⋅1,5H≈30 md \approx (1-\text{Sidelap})\cdot 1{,}5H \approx 30\,md≈(1−Sidelap)⋅1,5H≈30m → servono 2 corsie.
- Passata leggermente oltre i capi (archi morbidi): con overshoot 25 m → ~2×2050 m di percorso utile.
- Scatti per corsia ≈ lunghezza / (1−Overlap)⋅H(1-\text{Overlap})\cdot H(1−Overlap)⋅H ≈ 2050/18≈1142050 / 18 \approx 1142050/18≈114 → ~230 scatti totali.
Cosa controllare nei log
- Cadenza (distanza o tempo): regolare, senza “buchi” lunghi.
- Tempi EXIF: la maggioranza >1/400 s (come da Par. 4).
- Footprint “pulito” ai bordi: se vedi cedimenti, per la prossima aumenta il buffer o il Sidelap.
Glossario rapido (EN → IT)
- Trigger → comando di scatto (per distanza/tempo)
- Footprint → impronta a terra della singola foto
- Lawnmower → griglia “a tosaerba” (strisciate parallele)
- Crosshatch → incrociate a 90° (seconda griglia solo dove serve)
- Log → registro/storico di volo (EXIF, telemetria)
Paragrafo 8 — Spaziatura waypoint e margini: chiudere i bordi senza buchi
Idea in due righe: i buchi nascono quasi sempre ai bordi. Si evitano con tre cose: margine (buffer), distanza giusta tra strisciate e inversioni morbide fuori area.
Glossario rapido (EN → IT)
- Waypoint = punto di rotta (il “chiodo” dove il drone cambia direzione).
- Line spacing = distanza tra strisciate (quanto distano le corsie parallele).
- Buffer / margin = margine di bordo (quanto sporgi fuori dal poligono per coprire bene i lati).
- Overshoot = allungare oltre il bordo prima di girare (curve ampie, cadenza regolare).
Le tre regole “alla Pino”
1) Metti un buffer di bordo (sempre)
- Quanto: 15–25 m tutto intorno (anche 30 m se H ≥ 120 m o vento).
- Perché: l’impronta di una foto non è un muro netto; ai bordi “molla”. Il buffer assicura che l’area utile cada ben dentro la foto.
- Come: nel planner aggiungi il buffer al poligono prima di calcolare le strisciate.
2) Calcola la distanza tra strisciate (line spacing)
Per camera “24 mm eq” su sensore 1″, una buona approssimazione è:
- impronta trasversale ≈ 1,5 × H
- quindi line spacing d≈(1−Sidelap)×1,5Hd \approx (1 – \text{Sidelap}) \times 1{,}5Hd≈(1−Sidelap)×1,5H
Esempi a H = 90 m:
- Sidelap 65% → d≈0,35×1,5×90≈47 md \approx 0{,}35 \times 1{,}5 \times 90 \approx \mathbf{47\,m}d≈0,35×1,5×90≈47m
- Sidelap 75% → d≈0,25×1,5×90≈34 md \approx 0{,}25 \times 1{,}5 \times 90 \approx \mathbf{34\,m}d≈0,25×1,5×90≈34m
- Sidelap 80% → d≈0,20×1,5×90≈27 md \approx 0{,}20 \times 1{,}5 \times 90 \approx \mathbf{27\,m}d≈0,20×1,5×90≈27m
Se usi una focale più lunga (tele), l’impronta si restringe: mantieni le percentuali ma ricalcola d.
3) Gira fuori dall’area (overshoot) e fai curve morbide
- Overshoot: estendi ogni passata 20–30 m oltre il bordo prima di invertire.
- Curve: evita le “U” strette dentro il poligono; fai archi fuori.
- Perché: la cadenza degli scatti resta regolare e non crei “buchi” in punta.
Passata di cornice (il trucco salva-bordi)
Dopo la griglia, programma una passata perimetrale (una “cornice”) a metà tra bordo e primo filare:
- usa lo stesso H e Sidelap del lavoro,
- la cornice “lega” le strisciate e chiude eventuali cedimenti ai lati,
- se il planner non ha la funzione, disegna un piccolo poligono che segue il perimetro e lancia una missione rapida dedicata.
Waypoint: dove metterli perché il drone “giri bene”
- Posiziona i waypoint all’esterno del poligono (grazie al buffer): il drone entra e esce con la camera già allineata.
- Evita waypoint su spigoli stretti: meglio smussare (due punti invece di uno).
- Se il planner lo permette, alza il raggio di virata (turn radius) per curve pulite.
Terreno in pendenza? (nota pratica)
- Se l’area ha pendenze > 10–15%, attiva terrain following (inseguimento terreno, se disponibile) o aumenta Sidelap di +10%.
- Aumenta anche il buffer (20–30 m): in pendenza l’impronta cambia e i bordi “cedono” più facilmente.
Tre mini-casi “con gli stivali”
- Lotto 6 ha, H=90 m, 80/75
Buffer 20 m, d≈34 md \approx 34\,md≈34m. Overshoot 25 m. A fine volo una cornice veloce. Bordi dell’orto perfetti, niente buchi. - Corridoio 2 km × 50 m, H=100 m, 75/65
d≈0,35×1,5×100≈52 md \approx 0{,}35 \times 1{,}5 \times 100 \approx 52\,md≈0,35×1,5×100≈52m → 1 corsia può non bastare: usane 2 con buffer 25 m. Waypoint smussati e overshoot 30 m alle estremità. - Collinare con pendenza
H 110 m, Sidelap 80%, buffer 30 m, cornice finale. Se il planner non segue il terreno, preferisci più Sidelap e incrociate sulle zone più ripide.
Check veloce post-volo
- Guarda l’ortomosaico provvisorio o le anteprime: i bordi devono risultare uniformi (niente “denti”).
- Se vedi “morsi” ai lati: per la prossima buffer +5–10 m, d più corto (Sidelap ↑) o cornice più vicina al bordo.
Paragrafo 9 — Georeferenziazione: RTK/PPK o GCP? (punti a terra fatti bene = precisione)
Idea in due righe: la definizione la fa la fotocamera, la precisione metrica la fanno i punti a terra (GCP/targets). RTK/PPK aiuta molto, ma senza GCP di qualità rischi un modello “bello ma fuori posto”.
Glossario rapido (EN → IT)
- Georeferencing → georeferenziazione: agganciare il modello a un sistema di coordinate reale.
- RTK (Real-Time Kinematic) → correzioni in tempo reale al drone: coordinate della camera precise durante il volo.
- PPK (Post-Processed Kinematic) → correzioni a posteriori: scarichi i log e migliori le posizioni dopo.
- GCP (Ground Control Point) → punto a terra / target: punto ben visibile in foto, misurato con GNSS RTK o stazione totale, usato per ancorare il calcolo.
- Check point → punto a terra di sola verifica: non entra nel calcolo, serve a misurare gli errori finali.
- Accuracy → accuratezza (quanto sei vicino al valore vero). Precision → precisione/consistenza (quanto le misure sono tra loro coerenti).
Quando può “bastare” RTK/PPK
Va bene per rilievi operativi (volumi, progress avanzamento, orto di contesto) se:
- Cielo aperto (pochi riflessi/multipath),
- Baseline corta (stazione di riferimento vicina o rete stabile),
- Sincronizzazione buona tra GNSS e camera,
- Fai comunque 3–4 check point per validare risultato.
Regola di Pino: RTK/PPK riduce i GCP, non elimina la necessità di verifica a terra.
Quando servono GCP veri (e ben fatti)
- Obiettivo di accuratezza rigorosa (planimetria e quota “da relazione”),
- Urbano con riflessioni GNSS, aree schermate, canyon stradali,
- Altimetria che “conta” (quote soggette a tolleranze strette),
- Cambio di quota forte o morfologia complessa.
Quanti? indicazioni operative:
- Fino a 5 ha: 5–8 punti → 4 angoli + 1–3 interni.
- 5–20 ha: 7–12 punti → angoli, lungo i lati lunghi e 2–3 interni.
- Corridoi: 1 punto ogni 300–500 m + agli snodi.
- Zone con forti dislivelli: aggiungi punti a quote diverse.
Dove metterli (distribuzione):
- Agli angoli e lungo i bordi (evita collinearità),
- Al centro e, se l’area è allungata, 1–2 lungo l’asse lungo,
- Se ci sono terrazzi/rampe: almeno un punto per livello.
Come devono essere i target (visibilità in foto)
- Alto contrasto, a scacchiera o croce.
- Dimensioni: lato/diametro ≈ 10–15 × GSD.
Esempio: GSD 2,5 cm/px → target 25–40 cm. - Posa in piano e ben centrato nel fotogramma (quando lo scatti “ad hoc”).
Come misurarli (qualità del rilievo a terra)
- GNSS RTK/PPK o stazione totale; se puoi, ridondanza (misura due volte, in due epoche brevi).
- Precisione della misura migliore di ~1/3 dell’accuratezza che vuoi nel prodotto.
Esempio: vuoi ±3 cm planimetrici → misura i GCP a ±1 cm. - Sistema di riferimento: chiarisci datum e quota (ellissoidale vs ortometrica con geoide). Scrivilo in relazione.
Come si giudica il risultato (numeri “da cantiere”)
Con GCP ben fatti e scatti puliti:
- Planimetria: ≈ 1–2 × GSD
- Altimetria: ≈ 2–3 × GSD
(ordini di grandezza realistici, non promesse “al millimetro”)
Sempre calcolare gli errori sui check point (RMS/medio, max) fuori dal calcolo: è la tua prova.
Errori tipici (e rimedi lampo)
- Troppi pochi GCP o tutti ai bordi → aggiungi interni e a quote diverse.
- Target minuscoli (pochi pixel) → rifai con 10–15× GSD.
- Misto RTK/PPK ma senza check → misura almeno 2–3 check.
- Quote sballate per geoide/datum sbagliati → allinea modello, GCP e deliverable allo stesso riferimento e geoide.
- Rolling + superfici lucide → prevedi incrociate (Par. 5) e quota un filo più alta (Par. 3–4): definizione leggermente minore ma geometria più stabile.
Tre mini-casi “con gli stivali”
- Lotto 6 ha, obiettivo ±3 cm planimetrico, GSD 2,6 cm/px
8 GCP (angoli + 3 interni), 2 check. Risultato atteso: planimetria ~3–5 cm, altimetria ~6–8 cm. - Corridoio 1,5 km strada, RTK + 3 check
Punti ogni 400 m + agli estremi. Se i check danno RMS > 5–6 cm, aggiungi 2 GCP intermedi e ricalcola. - Area urbana con multipath
RTK instabile → passa a PPK e usa 10 GCP (angoli, facce lunghe, interni, quote diverse). Check 3. Quote allineate al geoide ufficiale usato nel progetto.
Morale “alla Pino”
La definizione la fai con GSD e foto pulite; la precisione la fai a terra.
Meglio 6–8 GCP ben fatti e un volo un filo più alto, che 0 GCP e una nuvola “super-fine” ma imprecisa.
Paragrafo 10 — Scenari speciali: urbano GNSS “sporco”, vegetazione che si muove, tetti lucidi
Glossario lampo (EN → IT)
- GNSS (Global Navigation Satellite System) → satellitare (GPS, Galileo…).
- Multipath → rimbalzi del segnale sui palazzi: le coordinate “oscillano”.
- PPK (Post-Processed Kinematic) → correzioni GNSS calcolate dopo il volo.
- Crosshatch → passate incrociate a 90°.
- CPL/Polarizzatore (circular polarizer) → filtro che riduce riflessi ma alterando colori/esposizione: per mappatura è sconsigliato.
A) Urbano con GNSS “sporco” (multipath)
Problema: il segnale rimbalza sulle facciate → RTK traballa, posizioni camera “ballerine”.
Ricetta “con gli stivali”:
- PPK se disponibile (più robusto del solo RTK in città).
- GCP veri: 8–12 ben distribuiti (angoli, lati lunghi, 2–3 interni), + 2–3 check.
- Quote: un filo più alto (H +10–20 m) per scatti più “fermi in pixel”.
- Traiettorie: lawnmower 80/75, inversioni fuori (buffer 20–30 m), cornice perimetrale a fine missione.
- Orientamento: passate col sole laterale, orari con ombre più corte (vedi Par. 6).
- Fotocamera: se puoi, tempo min ≥1/400 s, EV −0.3/−0.7, WB Daylight.
Segnale instabile? Non intestardirti: più GCP e controlli. La precisione si fa a terra.
B) Vegetazione che si muove (vento, foglie, filari)
Problema: rami/foglie cambiano posizione fra uno scatto e l’altro → tie points (punti di legame) meno stabili.
Ricetta “alla Pino”:
- Orario con meno vento; se non puoi, H +10–20 m: lo spostamento “vale” meno pixel.
- Overlap/Sidelap: 85/80; nell’app preferisci trigger per distanza.
- Zona critica (filari, canneto): valuta incrociate solo lì.
- Tempi: punta a ≥1/400–1/500 s (EV leggermente negativo al sole).
- Post-volo: se vedi micromosso o allineamento debole nelle zone verdi → per la prossima H +10 m e overlap lungo volo più fitto (distanza scatti più corta).
Nota pratica: non cercare GSD “da microscopio” nella vegetazione: coerenza prima della finezza.
C) Tetti lucidi/metallici, asfalti nuovi, superfici uniformi
Problema: poca texture e riflessi → pochi tie points, rischio cuciture “storte”; con rolling si accentua.
Ricetta “da cantiere”:
- Incrociate 90° solo sulle coperture critiche (poligono dedicato).
- Overlap/Sidelap: 80/75 (o 85/80 sulla zona lucida).
- Orientamento: sole laterale, evita la lente verso il sole (flare).
- EV: −0.3/−0.7 al sole per proteggere i bianchi e alzare i tempi.
- Quota: se compaiono “sdoppiamenti” al 200%, prova H +10–15 m mantenendo le percentuali.
- No filtri creativi (CPL/ND) per mappatura: cambiano esposizione/colore fra scatti → peggio per l’ortomosaico.
Trucco utile: fai 2–3 scatti test sulla copertura prima di partire, zoom 200%: se vedi sdoppiamenti, aggiungi incrociate e alza un filo H.
Tre mini-casi “alla Pino”
- Centro storico fitto
PPK + 10 GCP (angoli, lati lunghi, 3 interni), 2–3 check. 80/75, buffer 25 m, cornice finale. Orario 11:30–13:30 (ombre più corte). Risultato stabile e verificabile. - Vigneto con brezza
85/80, trigger per distanza, H +10 m rispetto al piano iniziale. Incrociate solo sui filari più mossi. Tempi ≥1/400 s.
Se i log mostrano irregolarità, allenta un filo il passo (più ridondanza). - Capannoni con coperture metalliche
Base 80/75, incrociate (poligono sui tetti), EV −0.3/−0.7, H +10 m se serve. Controllo 200% su 6 scatti campione; se ancora “doppio”, aumenta solo lì l’overlap o rifai quelle passate.
Morale “alla Pino” In scenari difficili: ridondanza dove serve, quota appena più alta, tempi brevi e target a terra ben fatti.
La definizione fa le foto belle; la precisione la fanno i punti a terra.
Paragrafo 11 — Checklist pre-missione (60 s) per la pianificazione
Obiettivo: partire con un piano che produce foto pulite e un modello preciso senza sorprese.
Area e orario
- Orario con sole alto (estate 10:30–15:30; inverno 11:00–14:00).
- Se c’è vento teso, orienta le passate perpendicolari al vento.
- Individua le zone critiche e prevedi incrociate (crosshatch = seconda griglia a 90°) solo lì.
Quota e GSD
- Scegli la quota dal dettaglio minimo richiesto; per topografia spesso GSD 2–3 cm/px è sufficiente.
- Se la luce è al limite, aumenta la quota di 10–20 m per avere scatti più “fermi” in pixel.
Overlap/Sidelap e spaziature
- Imposta Overlap/Sidelap (es. 80/75; vegetazione 85/80).
- Distanza tra strisciate (line spacing): d ≈ (1 − Sidelap) · 1,5H con 24 mm eq su sensore 1″.
- Trigger di scatto: preferisci per distanza. Se l’app usa per tempo, verifica che la distanza media tra scatti ≈ (1 − Overlap) · H.
Waypoint e margini
- Buffer di bordo 15–25 m (30 m se H ≥ 120 m o con vento).
- Overshoot 20–30 m e curve morbide fuori dal poligono.
- Passata di cornice perimetrale a fine missione per chiudere i bordi.
Georeferenziazione
- GCP/target (punti a terra): 5–8 fino a 5 ha; 7–12 fino a 20 ha; corridoi 1 ogni 300–500 m; aggiungi punti a quote diverse se ci sono dislivelli.
- Check point: 2–3 di sola verifica.
- Sistema di riferimento: datum e quota (geoide/ellissoidale) coerenti con la consegna.
Fotocamera nel planner
- Tempo minimo ≥ 1/400 s (meglio 1/500+), se disponibile.
- EV −0.3/−0.7 al sole; ISO max 200–400 (sole) / 400–800 (velato).
- WB Daylight fisso; profilo neutro.
- Evita filtri CPL/ND e profili aggressivi per la mappatura.
Mini-conti utili
- Footprint (impronta a terra): ≈ H lungo volo e ≈ 1,5H trasversale.
- Distanza tra scatti lungo volo: (1 − Overlap) · H.
- Distanza tra strisciate: (1 − Sidelap) · 1,5H.
Regola d’oro
- Meglio volare un filo più alto e fare GCP ben distribuiti, che inseguire GSD finissimo con scatti “tirati”. Definizione = GSD; precisione = punti a terra.
Paragrafo 12 — Errori tipici di pianificazione e rimedi lampo
Obiettivo: riconoscere in fretta dove si è sbagliato e sapere cosa cambiare già dalla prossima missione. Termini EN spiegati tra parentesi.
“Tabella” rapida (Errore → Sintomo → Rimedio in 10 secondi)
- Quota troppo bassa per la luce
→ Tempi EXIF 1/350–1/250 s, micro-mosso visibile al 200% lungo volo.
→ Rimedio: quota +10–20 m, EV −0.3/−0.7, se possibile “tempo minimo” ≥ 1/400 s. - Overlap lungo volo insufficiente
→ Nei log: grandi intervalli tra scatti, buchi; in allineamento: pochi punti in comune.
→ Rimedio: nel planner usa trigger per distanza (distance trigger), riduci la distanza tra scatti: s≈(1−Overlap)⋅Hs \approx (1-\text{Overlap})\cdot Hs≈(1−Overlap)⋅H. Aggiungi incrociate solo nelle zone critiche. - Sidelap tra strisciate insufficiente
→ Orto con “morsi” ai lati, bordi che cedono.
→ Rimedio: accorcia il line spacing: d≈(1−Sidelap)⋅1,5Hd \approx (1-\text{Sidelap})\cdot 1{,}5Hd≈(1−Sidelap)⋅1,5H; buffer 15–25 m e cornice perimetrale finale. - Nessun buffer e inversioni “a U” dentro l’area
→ Buchi in punta e cadenza irregolare.
→ Rimedio: buffer 15–25 m, overshoot 20–30 m oltre il bordo e curve morbide fuori poligono. - Trigger per tempo non coerente con la velocità (time trigger)
→ Distanza tra scatti variabile, overlap reale ballerino.
→ Rimedio: passa a distance trigger oppure stabilisci una velocità costante e verifica a posteriori che la distanza media ≈ (1−Overlap)⋅H(1-\text{Overlap})\cdot H(1−Overlap)⋅H. - Rolling + superfici lucide (tetti/lamiera)
→ Linee storte (skew), sdoppiamenti sui tetti.
→ Rimedio: incrociate 90° (crosshatch) sulla zona, quota +10–15 m, scatto breve (≥ 1/400–1/500 s), passate col sole di lato. - WB Auto e profili “aggressivi”
→ Colori incoerenti, aloni, orto a chiazze.
→ Rimedio: WB Daylight fisso, profilo neutro, niente sharpening/denoise spinti in camera. - ISO massimi troppo alti
→ Rumore/texture “a pasta”, perdita di dettaglio fine.
→ Rimedio: ISO max 200–400 (sole) / 400–800 (velato), scegli orario migliore o quota un filo più alta. - Diaframma troppo chiuso su sensore 1″
→ Diffrazione, nitidezza bassa ai bordi.
→ Rimedio: lavora nel sweet spot: 1″ ≈ f/4–f/5.6. - GCP/target pochi o mal distribuiti
→ Modello “bello” ma impreciso, deformazioni locali.
→ Rimedio: 5–8 punti fino a 5 ha; 7–12 fino a 20 ha; nei corridoi 1 ogni 300–500 m; angoli + interni + quote diverse; aggiungi 2–3 check. - Datum/geoide incongruenti
→ Quote sballate o scarti planimetrici costanti.
→ Rimedio: allinea modello, GCP e deliverable allo stesso datum e allo stesso geoide; scrivilo in relazione. - Niente cornice di chiusura
→ Bordo orto irregolare, cuciture deboli ai lati.
→ Rimedio: una passata perimetrale a fine missione. - Pendenza non gestita
→ Buchi e deformazioni sui versanti.
→ Rimedio: se c’è, attiva terrain following; altrimenti Sidelap +10% e buffer +5–10 m.
Segnali d’allarme da cercare subito (post-volo)
- Molti tempi EXIF ≤ 1/350 s.
- Timestamp con “buchi” (cadenza irregolare).
- Bordi “morsi” nell’anteprima/orto veloce.
- Check point con RMS superiore al target (es. > 2–3× GSD).
- Zone lucide con sdoppiamenti visibili al 200%.
Rimedi “per la prossima missione” (lista corta)
- Quota +10–20 m se la luce è al limite.
- Overlap/Sidelap +5–10% solo dove serve; incrociate sulle aree critiche.
- Distance trigger nel planner e curve fuori area con overshoot.
- WB Daylight, profilo neutro, EV −0.3/−0.7 al sole, tempi ≥ 1/400 s.
- GCP: aggiungi interni e a quote diverse; misura 2–3 check esterni al calcolo.